导板引导下的种植精度是多少?这么多年有了多少变化?做了那么多导板,您知道您的下一个导板的精度是多少吗?这些问题十多年以来就一直困扰着这个行业,而诚实的回答是:大多数被问到的人,都给不出一个自己愿意为之负责的数字.
数字化种植技术从 90 年代引入到现在,相关软硬件经历了迅速的发展. 举例来说,个人电脑的 CPU 从单核 100MHz 到十二核 3GHz,运算速度提高了几百倍;内存从 64MB 到几乎没有限制;CT 机从医疗 CT 到 CBCT,X 光剂量从 7000 单位降低到 70,层厚从 0.75 毫米到 0.1 毫米. 正是这些进步,才真正使数字化种植能够进入每一家诊所.
但精度的问题一直没有得到同样系统的研究. 而且这个问题本身还藏着另一个很少被分开讨论的问题:种植导板的精度与导板引导下手术的精度,是两件不同的事.
已发表的研究大多是同一个套路:选若干个病例,做一定数量的导板,在模型上钻孔、测量、汇总. 报道出来的误差范围差别很大,但普遍来说线性误差 1 毫米,角度误差 5 到 6 度. 这些研究几乎无一例外存在方法上的缺陷. 研究人员用的大多是实验性的软件系统,很少是真正在生产导板的商品化软件,因此很难推断日常工作中导板的精度;实验中使用的手术工具、套环和打印机,也与实际场景相差很远. 实验中哪些是系统误差、哪些是随机误差、哪些来自操作者、哪些来自实验方法本身,几乎没有人去研究. 更进一步,这些研究往往是在对导板设计软件缺乏足够认识的情况下做的:算法中影响精度的因素是什么、如何影响,如果研究者并不知道,也就无从控制.
市场上还流传着一种说法,值得点名. 用户常被告知:软件把光学扫描与 CBCT 配准之后,为了获得更好的效果,需要手动微调. 自己做一做就知道,通过二维显示界面去调整三维位置几乎是不现实的. 一个需要用户手动纠正的配准,说明的是配准本身的问题,而不是用户的问题.
GuideMia Implant Master 自 2012 年通过 FDA 510(k) 认证(K121466)以来,已在十多个国家和地区使用. 下面要讲的,是这套口腔种植软件、手术工具盒以及围绕它们的流程,究竟做了什么来控制精度——由写算法的人,从内部来讲.
种植导板的精度由什么构成
"精度"这个词里其实叠着四件事,分开来看才清楚:
- 形状精度,或密合度 —— 导板在石膏模型上或患者口内能否完全贴合.
- 位置精度,或就位精度 —— 导板实际就位后,能否复现方案设计时的位置.
- 导板对钻孔的影响 —— 骨内通道能否忠实地沿着规划的轴向与深度.
- 手术过程中的稳定性 —— 钻针运转时,导板是否还停在放上去的位置.
口腔种植软件中的 CBCT 数据处理
对部分牙缺失、以光学模型设计导板的病例,CBCT 数据处理的质量直接决定导板的就位精度. 对全口无牙颌或骨支持导板,它同时决定导板的形状精度与就位精度.
在种植设计软件受制于电脑硬件的年代,常见的处理方式是对 CBCT 数据进行抽样. 一个 512×512×512 的数据集有 1.25 亿个体素,数据量可达 250MB 以上;从原始数据到显示的过程中,这份数据会被复制三到四次,所以在任何图像处理开始之前,占用空间就很快到了 1GB. 把每个轴减半变成 256×256×256,只剩下原来的八分之一——显示卡再对这八分之一做一次插值,渲染看起来光顺漂亮,而被丢掉的东西也就看不见了. 患者扫描数据的八分之七没有了. 严谨地对待输入数据,是任何一个认真的系统的基本原则;以今天的硬件条件,这种取巧已经没有任何理由.
第二个要点是低密度骨的重建. 简单的阈值分割绝不是终点:骨表面残留的蜂窝状结构必须经过有效处理,模型才可用. GuideMia Implant Master 用它所称的虚拟软组织剥离来完成这一步,而得到的模型正是 3D 打印与骨水平导板设计得以成立的前提. 在口腔种植软件内部完成这一步,与完成这一步同样重要:这样进入导板设计环节的骨模型,就是设计者亲眼检查过的那一个,分辨率与扫描本身一致,而不是送到通用建模工具走一趟、再按别人的标准重新光顺过的版本.
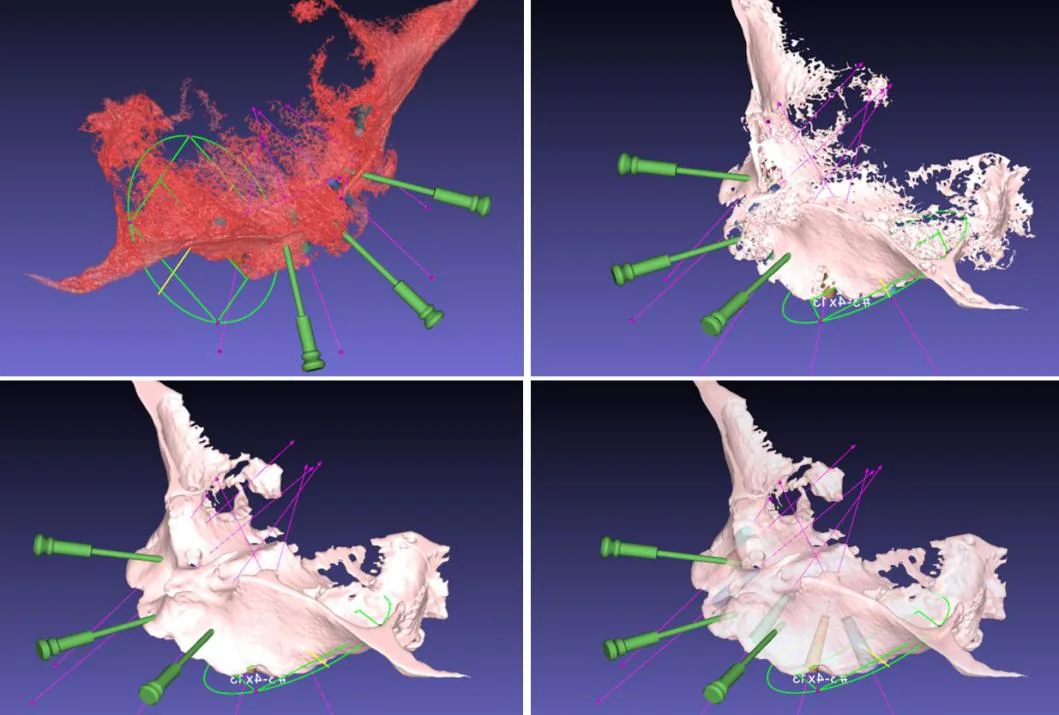 上颌骨模型的填充与光顺处理——对重建出的骨结构进行后处理.
骨模型做得好,导板才能贴着骨面建立,而不是浮在骨面之上. 这也正是切骨导板与种植导板合二为一得以实用的前提.
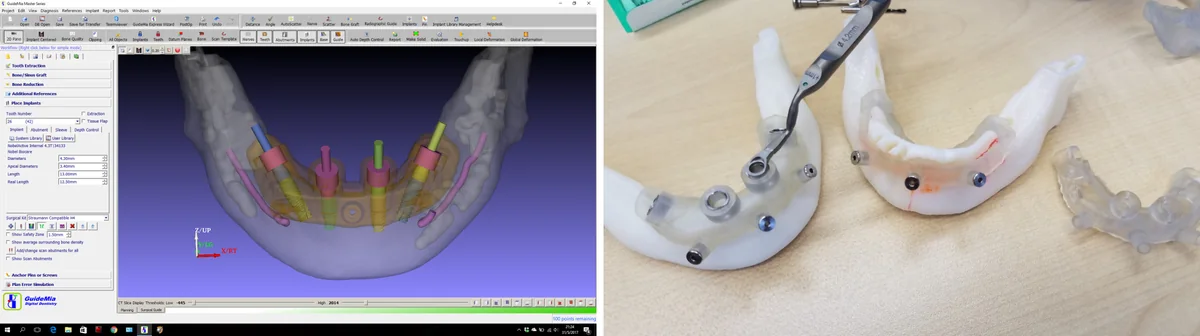 切骨导板与随后的种植导板. 图片来自香港种植中心周立强医生.
扫描数据的配准
大多数人对模型配准的理解,是在两个数据集上各选三个以上的点,然后用迭代最近点算法把它们拉到一起. 这种理解恰恰是配准精度偏低的原因——也是为什么这件事在过去这些年被讲得那么复杂,还附带"后期手动微调是必要环节"的说法.
问题出在前提上. CBCT 数据本身精度不高,不足以支撑选点;操作者也很难在两种不同性质的数据上选到真正对应的点. 下图中,两个窗口里所选点的位置偏差很明显.
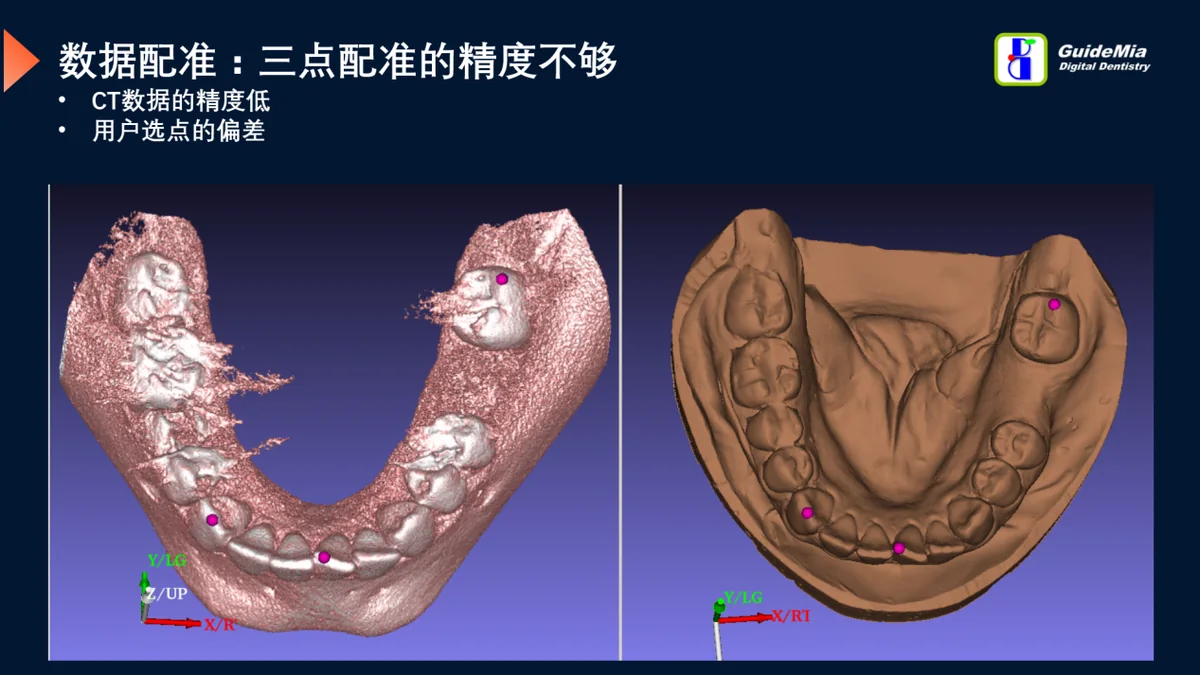 同一个标志点,选了两次,位置并不相同.
GuideMia Implant Master 配准的是区域,而不是点. 系统根据用户指定的位置,智能地依据该处 CBCT 数据的特性选取一个适合匹配的邻域,再由区域匹配算法完成配准. 这种方法快捷有效,对选点精度要求不高,绝大多数情况下一次配准即可完成.
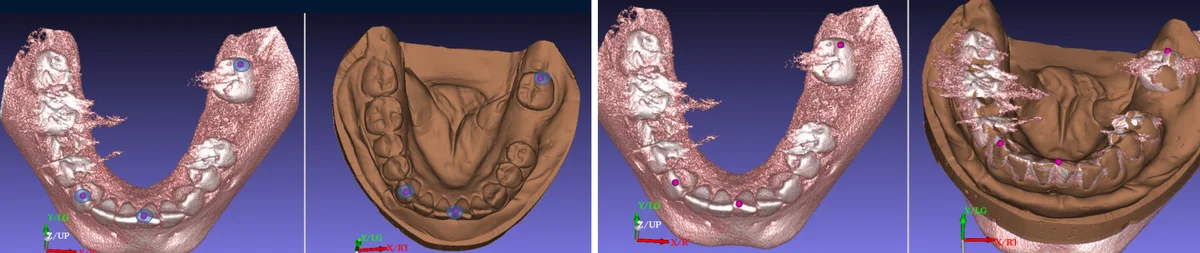 用若干个匹配的曲面区域来配准,而不是单个点.
软件开发中有一个常见的诱惑:把某一步自动化到超过它真正有帮助的程度. 配准就特别容易招来这种诱惑. 但 CBCT 的分辨率低于光学扫描,又带有伪影,在大范围上做全自动匹配有很多出错的方式. 下面这个牙齿松动的病例,正是"有选择地确定配准区域"的理由:两次扫描之间发生了移动的牙齿,恰恰是配准不该信任的部分.
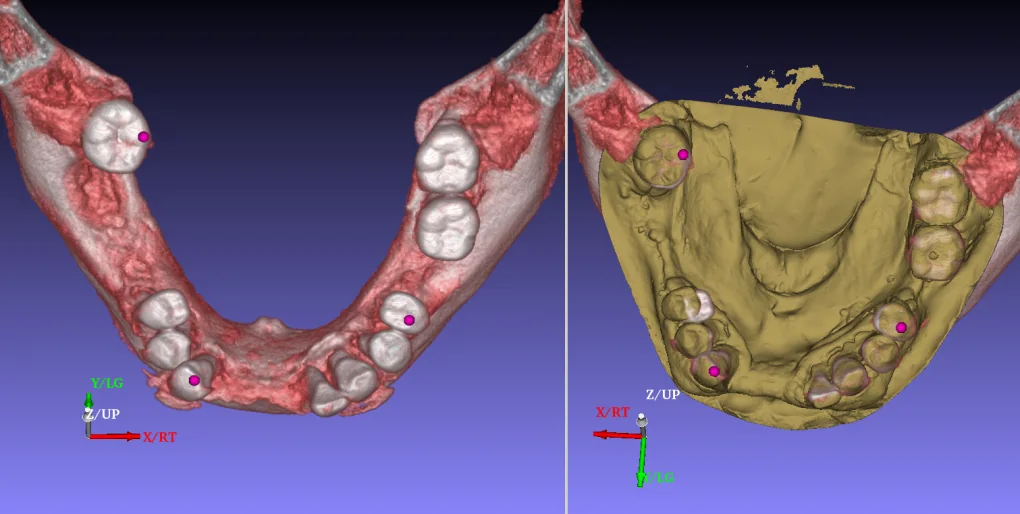 牙齿松动时,选哪些区域来配准是临床判断,不是细节.
对全口无牙颌,以及虽有部分牙但伪影严重的病例,GuideMia Implant Master 可以自动把患者 CBCT 与放射导板配准:自动识别显影标记点、提取并匹配,即使存在大量伪影也能正确完成. 扫描模型初始的方位如何,并不影响结果.
另一种常见做法,是把放射导板的光学扫描与 CBCT 数据手动配准——在 STL 表面选点,再在体数据的标记点上选对应点. 这个操作很不方便. STL 上的点位于有明确朝向的表面上,而 CBCT 中的标记点几乎不带方位信息,要让球面上的一个点准确对应网格上的一个点,只能靠猜,也没有好的办法自动化.
还需要指出的是,实际工作中有时会采用三重扫描的方式来规避 CBCT 处理带来的误差:先把放射导板的 CT 数据与患者 CT 配准,再把放射导板的光学扫描与其自身的 CT 配准. 这样确实能提高导板的形状精度和稳定性. 但导板的就位误差仍然依附在 CBCT 数据处理上,再多的光学扫描也去不掉它.
几何细节,以及该去掉什么
导板设计的算法通常有两步:复制原有模型的几何,然后去除倒凹. 而第三步常常是缺的——对光学扫描上几何细节的处理.
模型上常有小的气泡和石膏残渣,牙齿本身也有大量真实的细微形态. 如果在设计前把这些细节全部原样保留,最终生成的导板就很难准确就位:每一个残渣都会成为干涉. 口腔种植软件必须判断哪些是解剖结构、哪些是噪声,并把噪声去掉.
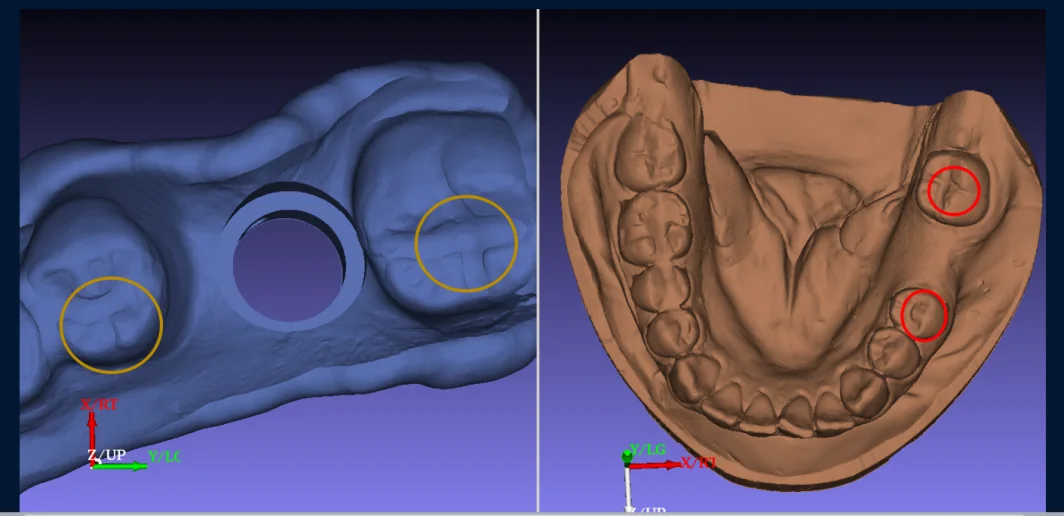 从导板的就位面上去除细小的表面细节,导板才能就位.
倒凹、密合度分析与就位道
全牙弓导板在倒凹处理上有其特殊性:牙弓上任何一点处理不当,都可能导致导板无法就位. 有的倒凹去除方式,是以牺牲就位面的精度为代价换来的——导板是戴上去了,但它已不再是设计时的那个形状.
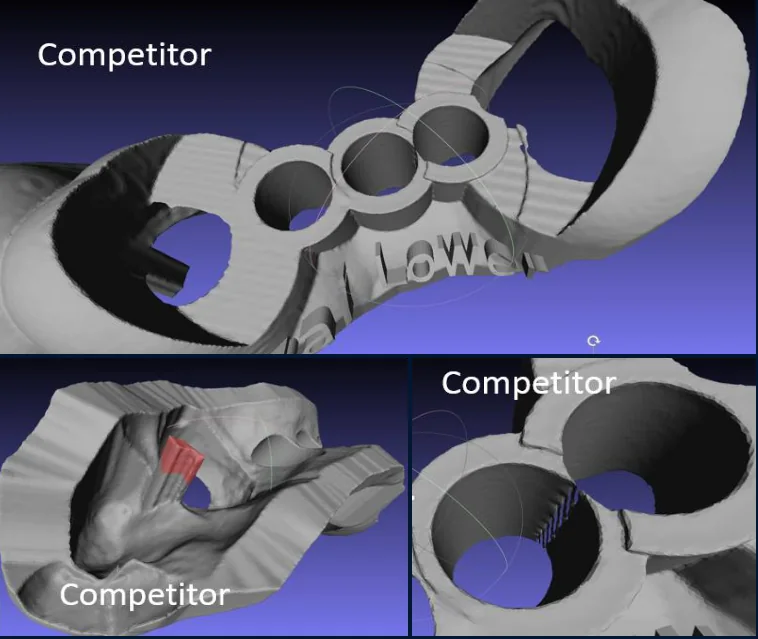 以牺牲就位面为代价去除倒凹,而那个面本来正是导板要复现的.
GuideMia Implant Master 在去除倒凹的同时保持设计的精度.
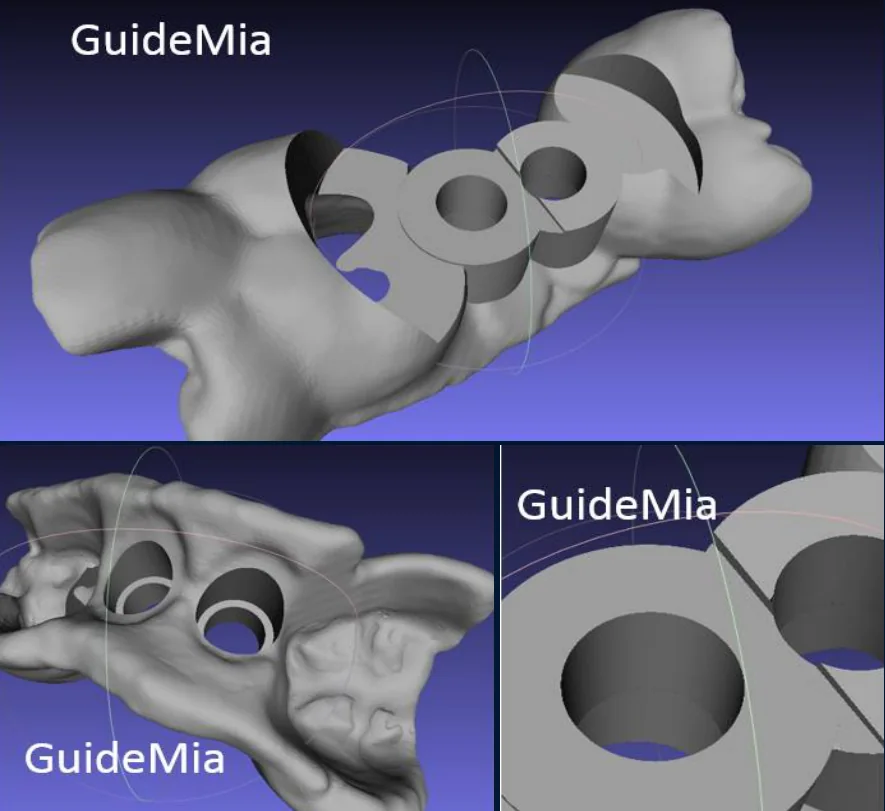 同样的操作,就位面被完整保留.
去除倒凹需要先确定就位道,算法是围绕这个方向展开的. 下面的密合度分析中,绿色区域是去除倒凹后留下的间隙.
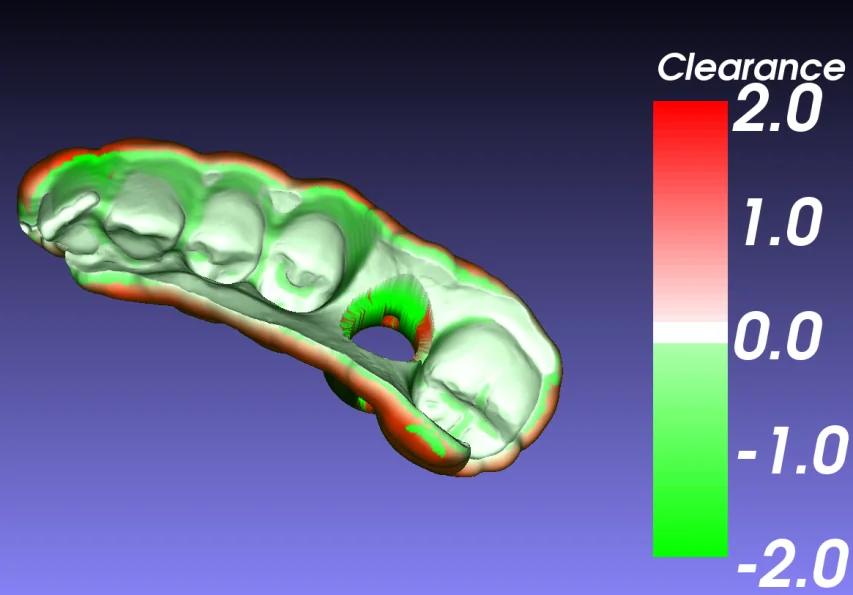 密合度分析:导板与患者解剖结构之间的间隙,以毫米计. 该可视化为 GuideMia 的已授权专利技术.
这个间隙也正是手术中可能出错的地方. 沿着就位道把导板放下去,密合就如设计时一样;若改从唇颊侧按压,导板就会倾斜——而这个倾斜会沿着钻孔通道被放大.
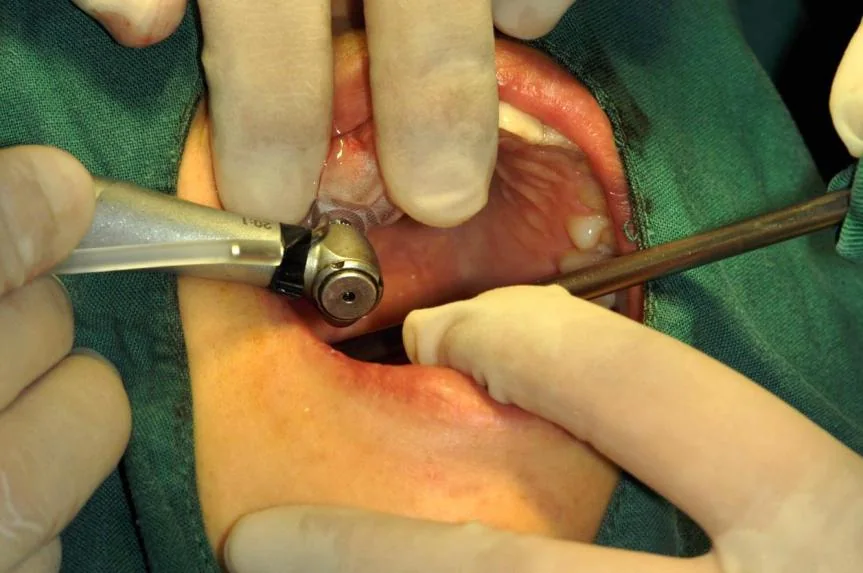 按设计的方式让导板就位.
 从唇颊侧按压. 导板倾斜,钻针也随之偏离.
就位道是一个设计决定,而不是病例固有的属性. 在口腔种植软件中重新定义就位道,就会得到不同的设计——一个唇颊侧与舌腭侧都能与患者软硬组织良好吻合的导板.
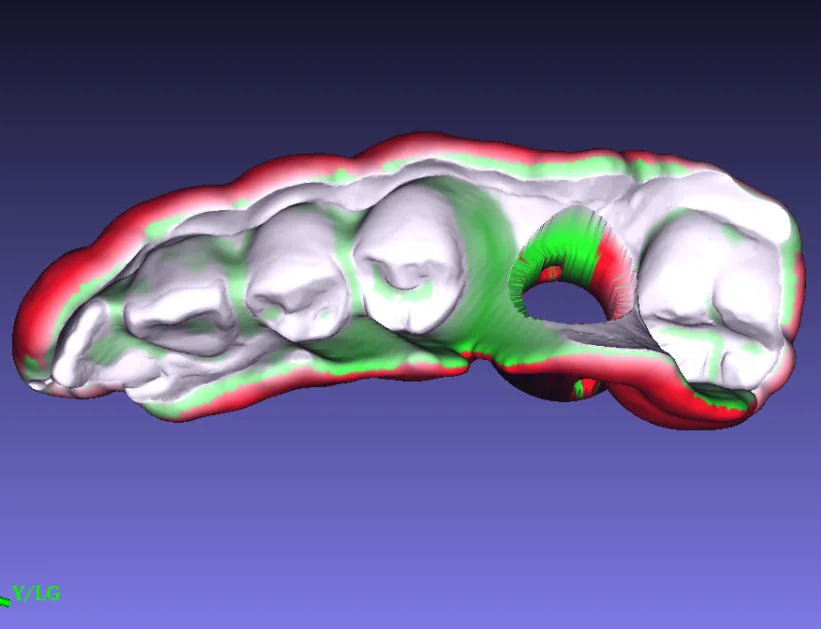 同一个病例,换一个就位道:两侧都有贴合.
因此,倒凹处理直接作用于种植导板的精度与稳定性,而这恰恰是最容易被忽略的一步.
如何检查导板是否真正就位
通常的做法是:导板放上去以后,医生检查两端是否完全就位,是否太松或太紧. 至于导板是不是正停在设计时的位置——覆盖的区域、就位的方向是否一致——没有人看得见.
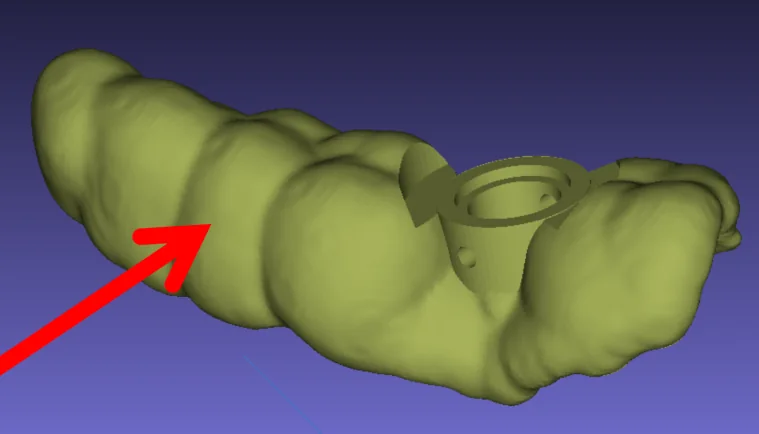
GuideMia Implant Master 有一个鲜为人知的功能可以回答这个问题. 导板设计完成后,系统可以生成一个专门用于检验就位的模型:导板就位后,通过它与导板之间的关系,医生就能确认导板是否就位准确.
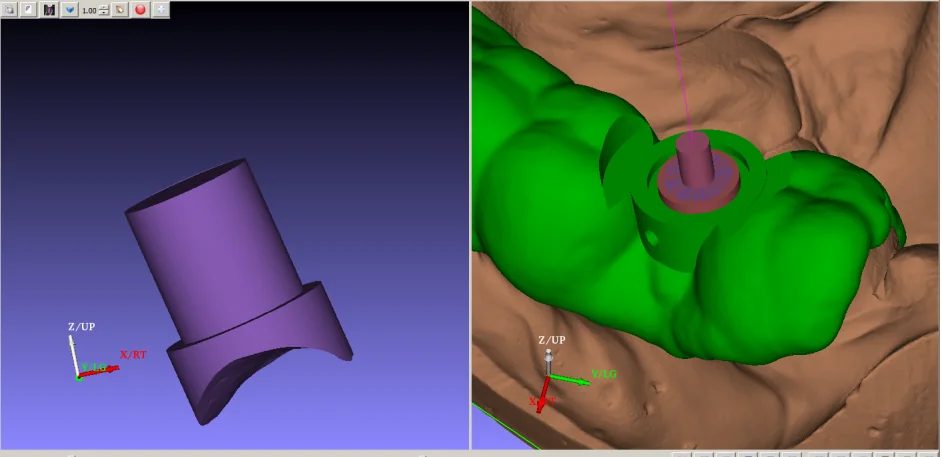 与导板一起生成的一个部件,唯一的用途是确认导板是否按方案就位.
手术工具
依靠压板或手柄贴住导板来导航的工具盒,在每一个配合面上都引入间隙,而这些间隙会沿着钻针累加. 以一套套环高度 3.5 毫米的工具为例,假设压板与套环之间的间隙为 0.1 毫米、钻针与压板之间也是 0.1 毫米,那么做 11.5 毫米的种植体时,根尖偏差可以超过 1 毫米——这还只是公差本身,与操作者的手法无关.
GuideMia 通用种植工具盒采用相反的思路:钻针自带导向圆柱,直接在套环中运行,多数情况下取消了压板. 配合面少了,累积的旷量就少;钻针也因为不在不该摩擦的地方摩擦而磨耗更小. 工具盒中还有若干细节出于同样的考虑.
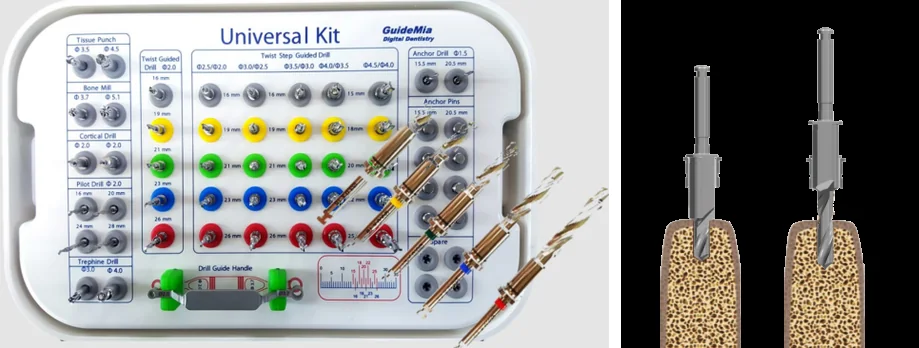 通过钻针自身的导向圆柱导航,直接在导板套环中运行.
术前与术后的对比
种植是一个通过反馈不断提高的过程. 如果医生无法判断偏差从哪里来、下一次如何避免,数字化工作的价值就打了很大折扣. 把术后扫描与方案对比,正是闭合这个回路的环节:它能显示导板是否就位不准、种植体是否发生近远中偏移、是否向唇颊侧倾斜、稳定性是否不足.
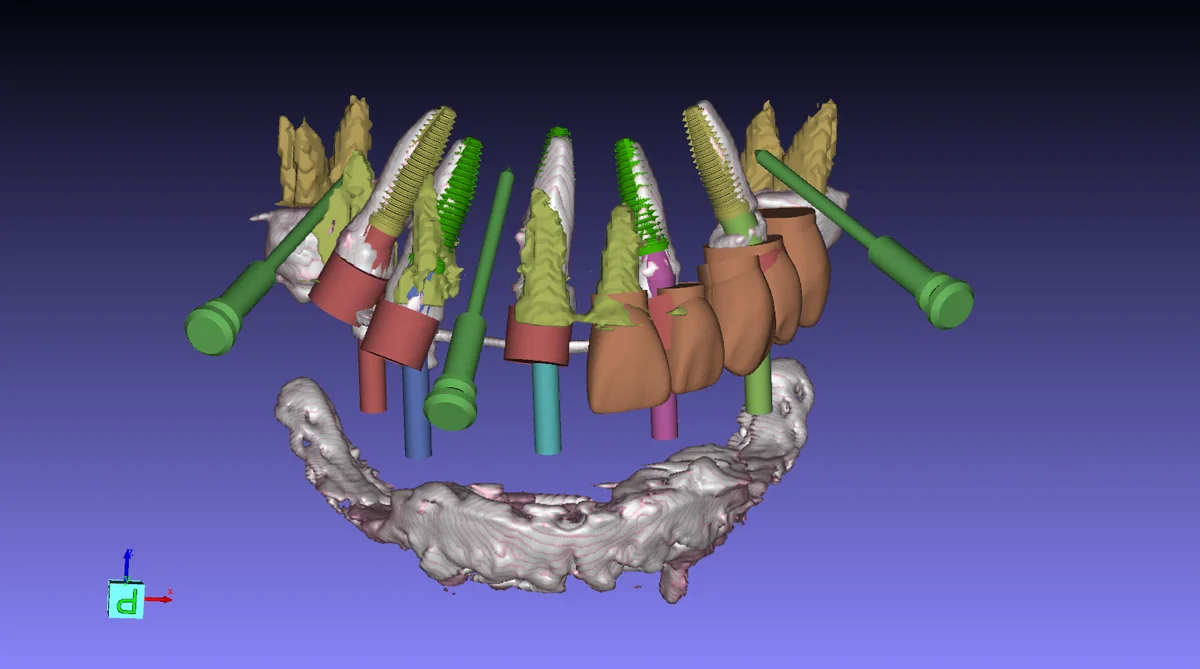 方案与结果落在同一套解剖结构上. 图片来自北京刘峰医生.
这样的反馈已经改变了实践. 以这种方式回顾全口无牙颌病例时,我们看到导板向舌侧倾斜的情况多到不容忽视,由此提出了一组固位钉设计原则:常见的左、中、右三钉布局不再作为默认方案,固位钉也不应处于大致同一平面或指向大致相同的方向.
质量保证体系,以及打印机
没有人喜欢繁琐的质量保证工作,但与国际国内的技工所合作让我们看清它的价值所在:设计流程的标准化、数据管理的标准化,以及对生产设备的严格控制.
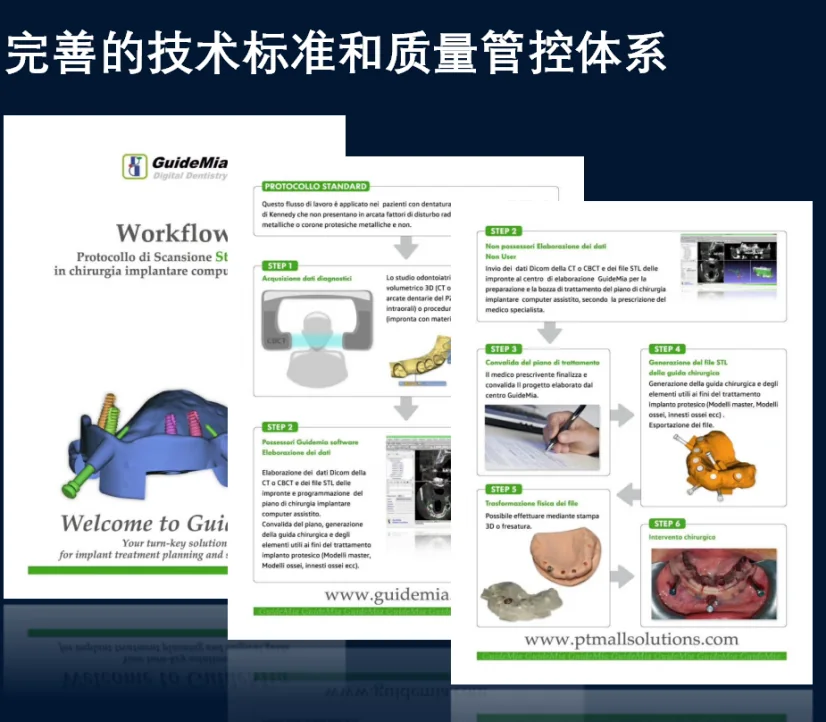 生产质量体系中的一份标准作业流程. 图片来自意大利 PTM Solutions 的 Francesco Pastore.
3D 打印机市场则值得专门提醒. 厂家和用户之间信息不对称,大多数用户从未被告知层厚、XY 分辨率、最小几何细节和打印后处理会对零件产生什么影响. 于是有人用 FDM 打印机做导板;有人把误差 0.1–0.2 毫米的打印机卖给做隐形矫治的用户,而 0.2 毫米正相当于整整一步牙齿移动的量. GuideMia 帮助客户建立设计与制造的标准作业流程,自己的生产环节也在同一套体系下运行,并对打印机与扫描仪的选择设定了明确标准.
误差模拟
种植手术的精度同时取决于几个输入:CBCT 精度、扫描仪精度、配准精度、打印机精度,以及导板就位的精度. 每一项都有已知或可估计的范围.
所以在方案完成之后,有一个很实际的问题:在这些范围之内,这颗种植体实际可能落到哪里?GuideMia Implant Master 用一个已授权专利的误差模拟模块来回答它——显示各种误差不利地叠加时,种植体可能出现的位置. 这样一来,安全边界就成了看得见的东西:设计者可以在手术之前就避开关键解剖结构,而不是在事后才发现余量不够.
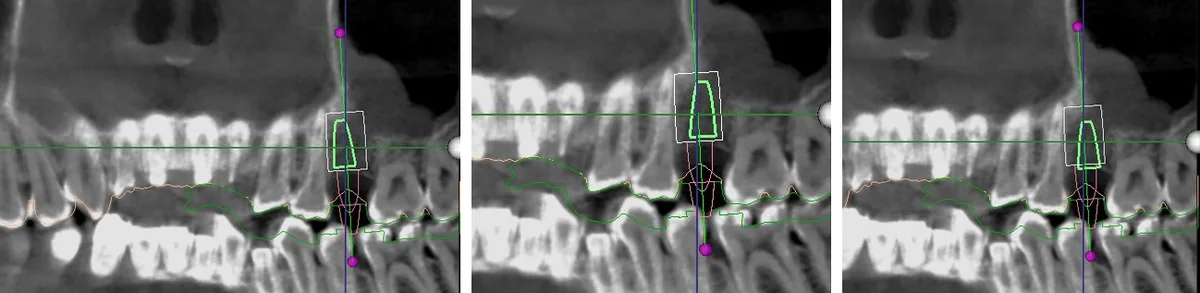 一颗种植体、它的安全区,以及误差叠加时它可能占据的几个位置.
结束语
十多年来,GuideMia 一直致力于提高治疗规划、导板设计以及导板临床应用中的精度,并把相应的功能做进了这套口腔种植软件——数以万计的病例由此完成规划.
这个领域还有一个问题悬而未决,而且是个昂贵的问题:一副种植导板制作完成之后,我们能不能知道它在患者口内会有多大的就位偏差、又会给种植体带来多大的偏移?今天还不能. 上面讲的一切都在缩小误差,但没有一项是在测量做好的那个零件. 而这个测量,正是下一件值得去做的事.
作者:Frank Gao,GuideMia Technologies, LLC. 本文写于 2018 年,为网页版作了编辑;文中所述技术随 GuideMia Implant Master 一同发布,该产品已获 FDA 510(k) 认证(K121466),并在 ISO 13485 认证的质量体系下开发.